BREVETTI+ Valorizzazione del brevetto “Payload per raccolta frutti e potatura in coltivazioni a filare, particolarmente per vigne"
- Titolo bando: BREVETTI+ L’incentivo per la valorizzazione economica dei brevetti
- Titolo progetto: Valorizzazione del brevetto “Payload per raccolta frutti e potatura in coltivazioni a filare, particolarmente per vigne”
- Brevetto Nr: 102024000000639
- Protocollo progetto: BRE0002322
- CUP: C89J24001920008
- Costo investimento: € 148.960,00
- Contributo concesso: € 119.168,00
PROGETTO FINANZIATO DA INVITALIA
Il progetto BRE0002322 è stato sviluppato con l’obiettivo di valorizzare il brevetto “Payload per raccolta frutti e potatura in coltivazioni a filare, particolarmente per vigne” attraverso un percorso progressivo di approfondimento tecnico, progettazione e ingegnerizzazione, accompagnato dalla definizione di una strategia di comunicazione e presidio dei canali coerente con la maturazione della tecnologia.
Obiettivi tecnologici
verificare la fattibilità tecnico-funzionale del payload robotizzato per potatura e raccolta;
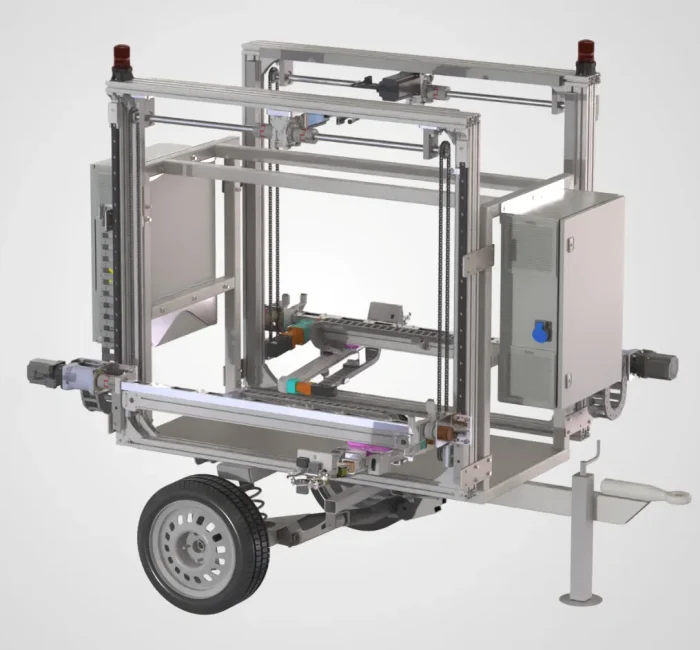
definire una architettura modulare integrabile su trattori o rover agricoli;
sviluppare i sottosistemi di movimentazione, visione, controllo, sensoristica ed end-effector;
realizzare una prima unità prototipale integrata e funzionante;
validare in laboratorio le principali sequenze operative di identificazione, presa, taglio, trasferimento e deposito;
Attività progettuali
Studio di fattibilità tecnico-funzionale, con definizione dei requisiti, delle specifiche e dell’architettura del sistema.
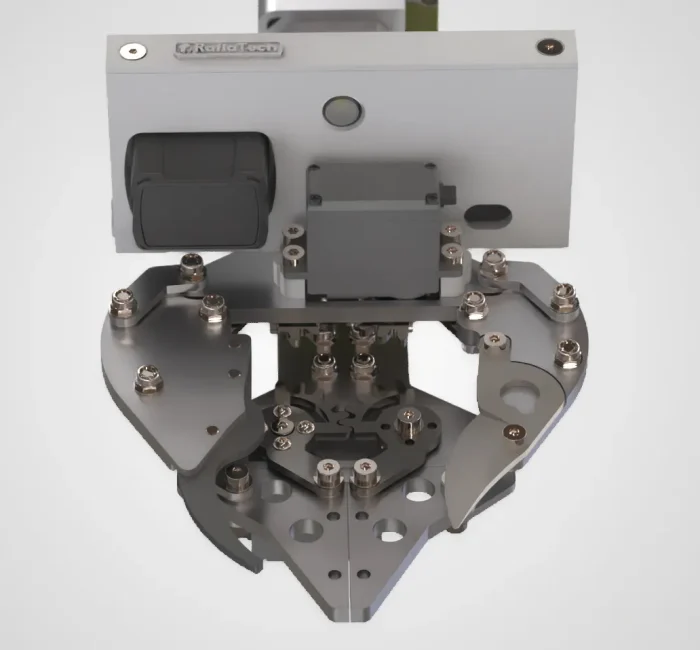
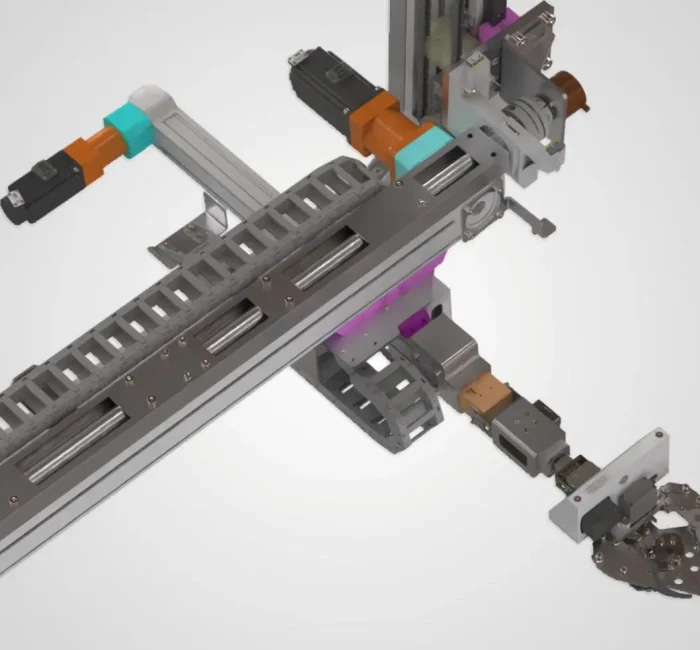
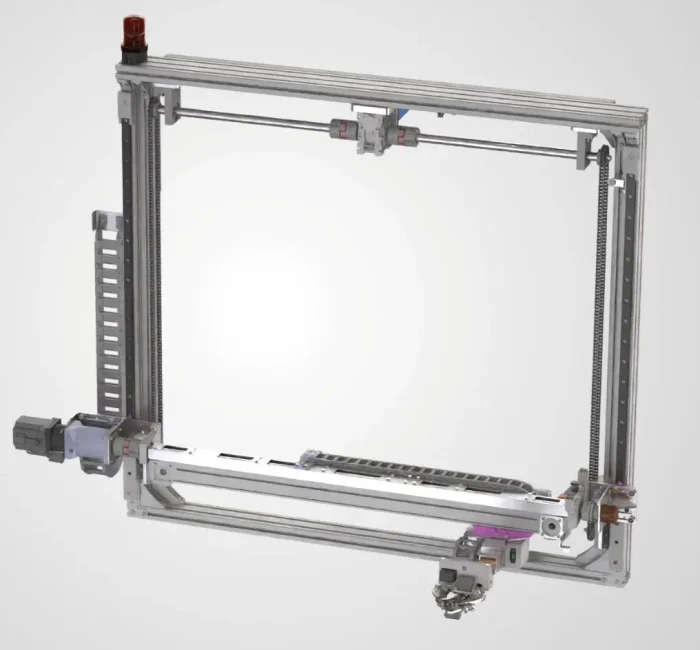
Progettazione meccanica della struttura modulare, dei sistemi di movimentazione e degli end-effector per potatura e raccolta.
Progettazione elettronica e di controllo, comprendente alimentazione, sensori, visione, comunicazioni e sistemi di sicurezza.
Integrazione e prototipazione dei sottosistemi meccanici, elettrici e software in una prima unità completa.
Verifiche funzionali in laboratorio delle principali sequenze operative di potatura e raccolta.
Definizione della strategia di comunicazione e valorizzazione, con individuazione di target, canali, KPI e roadmap.
Innovazione
Automazione di potatura e raccolta mediante un unico payload robotizzato capace di gestire identificazione del target, movimentazione, taglio, presa e deposito.
Architettura modulare integrabile su trattori o rover, separando la navigazione del mezzo dalle operazioni agronomiche svolte localmente dal payload.
Piattaforma meccatronica comune per le due lavorazioni, con sistema di movimentazione multiassiale ed end-effector condiviso e riconfigurabile.
Integrazione di sistemi di visione e controllo avanzati, inclusa stereovisione installata sul manipolatore e gestione coordinata dei sottosistemi.
Realizzazione di una prima unità prototipale integrata e verificata, e preparazione alla successiva validazione in ambiente vitivinicolo rilevante.
Impatti attesi
Economico
Riduzione dei costi operativi delle attività di potatura e raccolta, incremento della produttività e creazione delle condizioni per la futura industrializzazione e commercializzazione della soluzione.
Sociale
Supporto agli operatori nelle attività più ripetitive e impegnative, con potenziale miglioramento delle condizioni di lavoro e riduzione della dipendenza dalla manodopera stagionale che scarseggia.
Tecnologico
Sviluppo di una piattaforma robotica modulare che integra movimentazione, visione, controllo, end-effector e preparazione alle successive fasi di validazione in vigneto.
Ambientale
Maggiore precisione e selettività delle operazioni sulla pianta, con potenziale riduzione degli sprechi rispetto alle soluzioni meccaniche tradizionali
Conclusione
Il progetto ha consentito di trasformare il principio brevettuale iniziale in una soluzione robotica concretamente progettata, integrata e verificata, dimostrando la fattibilità tecnica del sistema per le operazioni di potatura e raccolta in ambito vitivinicolo e ha rafforzato il valore tecnologico del brevetto, creando i presupposti per una futura introduzione sul mercato.